Râu mèo truyền cảm hứng giúp drone siêu nhỏ bay trong bóng tối
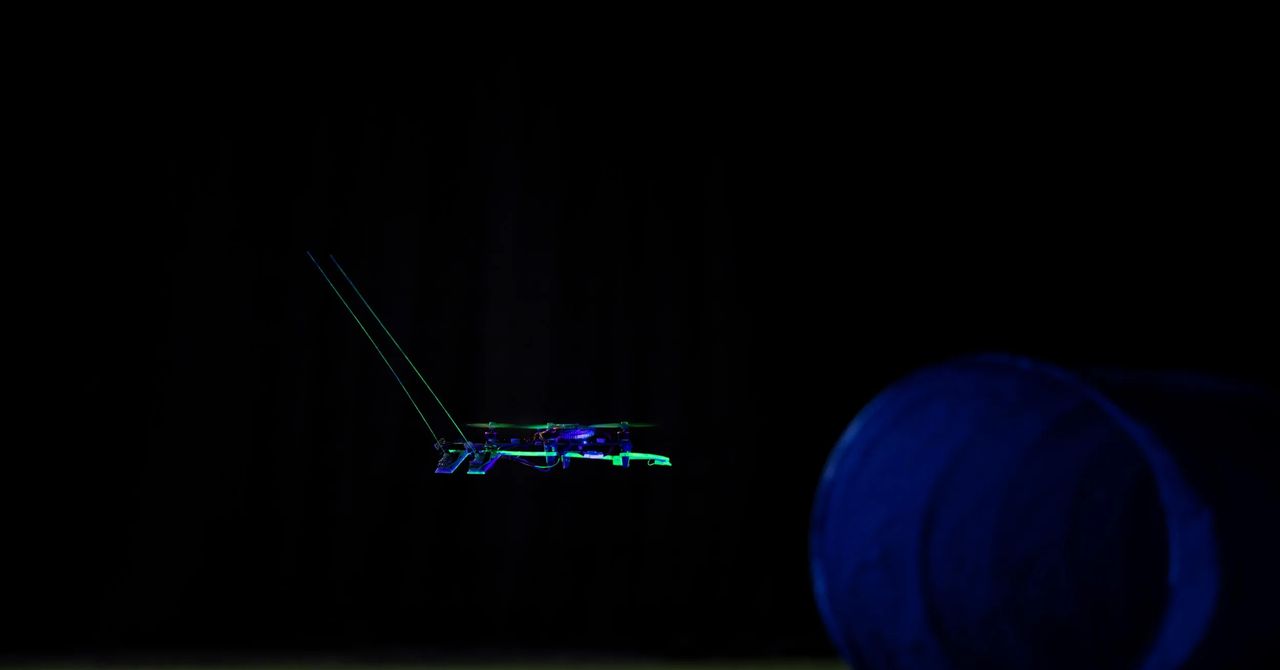
Các nhà nghiên cứu tại Đại học Công nghệ Delft (Hà Lan) đã phát triển cảm biến xúc giác siêu nhẹ lấy cảm hứng từ râu của động vật sống về đêm, giúp drone siêu nhỏ có thể điều hướng và tìm lối thoát ngay cả khi camera và lidar không hoạt động do khói hoặc bóng tối.
Râu mèo truyền cảm hứng giúp drone siêu nhỏ bay trong bóng tối
Sau thảm họa như sạt lở đất, động đất hay hỏa hoạn lớn, lực lượng cứu hộ phải nhanh chóng tìm kiếm người sống sót, và drone ngày càng được sử dụng nhiều cho nhiệm vụ quan trọng này — đặc biệt là những drone siêu nhỏ có thể luồn vào các khe hẹp của công trình đổ nát. Tuy nhiên, công nghệ này vẫn còn nhiều hạn chế nghiêm trọng.
Nhóm nghiên cứu tại Đại học Công nghệ Delft (Hà Lan) đã phát triển một loại cảm biến xúc giác siêu nhẹ cho drone, lấy cảm hứng từ râu của các loài động vật sống về đêm, giúp thiết bị có thể điều hướng ngay cả khi không thể "nhìn" thấy gì.
Vì sao drone siêu nhỏ gặp khó trong bóng tối?
Với trọng lượng nhẹ hơn một thanh bơ, drone siêu nhỏ không có khả năng tính toán và nguồn điện như các mẫu lớn hơn, khiến sức mạnh cảm biến bị hạn chế. Điều đó đồng nghĩa khi tòa nhà đầy khói hoặc thảm họa xảy ra vào ban đêm, camera và lidar của drone sẽ ngừng hoạt động.
Thậm chí một tấm kính trong suốt cũng có thể là chướng ngại vật mà drone không cảm nhận được. Đây chính là "điểm mù" khiến nhiều thiết bị cứu hộ hiện nay gặp trở ngại trong điều kiện thực tế.
Học từ tự nhiên: nguyên lý râu của mèo và chuột
Một số loài động vật sống về đêm như chuột, và ở mức độ nào đó là mèo, có thể khám phá môi trường xung quanh chỉ nhờ cảm giác trên râu, cho phép chúng di chuyển mà không cần thị giác. Nhóm nghiên cứu đặt câu hỏi liệu drone có thể làm được điều tương tự hay không.
"Để cảm biến xúc giác hoạt động trên drone, nó cần phải nhẹ, độ trễ thấp và tiêu thụ ít năng lượng," giáo sư Salwa Hamaza tại Đại học Công nghệ Delft giải thích.
May mắn thay, tự nhiên đã phần nào giải quyết bài toán đổi mới này. Các "râu" mà Hamaza và nhóm chế tạo gồm những sợi dây mảnh làm từ hợp kim niken-titan, mỗi sợi có đường kính 0,4 mm — tương đương độ dày của bốn tờ giấy.
Đáng chú ý, các "ăng-ten" này còn dài hơn cả thân drone. Với một chiếc drone cỡ bàn tay, nhóm gắn hai sợi râu, mỗi sợi dài gần 20 cm, kèm ba cảm biến áp suất nhỏ ở gốc. Chúng đánh giá độ uốn cong của dây, từ đó drone ước lượng khoảng cách và vị trí tương đối so với chướng ngại vật gần đó.
Toàn bộ phép tính cần thiết cho việc điều hướng đều được xử lý bởi một vi điều khiển trên drone, không phụ thuộc vào máy tính bên ngoài.
Bài toán góc gắn và độ ổn định
Nghe có vẻ không quá phức tạp, nhưng ngay cả việc xác định góc gắn dây cũng là một thách thức. Các loài vật điều hướng bằng râu thường không bay. Có một phần nhô ra dài, dù rất nhẹ và mảnh, cũng có thể khiến drone mất ổn định.
Khi di chuyển dọc theo tường, nhóm nghiên cứu nhận thấy lực cản từ râu có thể khiến drone xoay và rơi. Họ đã so sánh tổng cộng 72 chuyến bay, thử nghiệm sáu góc khác nhau ở ba tốc độ khác nhau.
- Drone bay không gặp sự cố lớn khi râu được gắn ở góc 30 độ, 45 độ và 60 độ
- Góc 45 độ được chọn vì cho độ lệch hướng ít nhất
- Góc 60 độ bị loại vì làm giảm phạm vi cảm biến phía trước
Xử lý nhiễu và hiện tượng trôi cảm biến
Nhóm nghiên cứu cũng gặp nhiều trở ngại trong việc xử lý thông tin thu nhận từ râu. Một trong số đó là phân biệt giữa tín hiệu tiếp xúc thật và nhiễu do chính drone gây ra, chẳng hạn như rung động từ cánh quạt.
Ngay cả sau khi lọc nhiễu, khoảng 38% số lần phát hiện của drone vẫn là dương tính giả. Vấn đề dường như nằm ở hiện tượng trôi — hiện tượng giá trị cảm biến dịch chuyển dần theo thời gian.
Do đó, nhóm đã phát triển một thuật toán hiệu chỉnh liên tục ước lượng xu hướng trôi theo thời gian, dựa trên số liệu cảm biến khi drone không chạm vào vật gì, ngay trong lúc bay. Khi kết hợp với bộ lọc, tỷ lệ dương tính giả được cho là giảm xuống 0%.
Kết quả thử nghiệm ấn tượng
Các thử nghiệm phần lớn được thực hiện trong môi trường có ba bức tường trong suốt xếp thành hàng. Mỗi khi cảm biến xúc giác chạm vào bề mặt tường, drone bay song song với tường, duy trì khoảng cách 60 đến 100 mm cho đến khi tới mép.
Drone thậm chí còn điều hướng được khi tường nghiêng so với nó — điều mà drone dùng cảm biến laser không làm được.
Tuy nhiên, trong tình huống thực tế như đống đổ nát sau thảm họa, chướng ngại vật không được sắp xếp gọn gàng như vậy. Ngay cả trong một căn phòng thông thường, drone bám theo tường cũng dễ bị kẹt ở góc hoặc bỏ sót chướng ngại vật hai bên.
Vì thế, nhóm đã mã hóa một phương pháp khám phá ưu tiên di chuyển qua vùng chưa được khảo sát, bằng cách ước lượng xác suất hình dạng của tường. Nhờ phương pháp này, drone tìm thấy lối thoát rộng khoảng 76 cm trong một căn phòng nhỏ có tường kính trong 90% số lần thử.
Tiềm năng và hướng cải tiến
Hệ thống xúc giác này chỉ sử dụng một phần nhỏ trong 192 KB bộ nhớ của drone, nghĩa là vẫn còn dư địa để cải thiện.
"Chúng tôi muốn chứng minh rằng xúc giác không nhất thiết phải đánh đổi bằng kích thước hay sức mạnh tính toán. Toàn bộ pipeline cảm nhận xúc giác của chúng tôi chạy trên thiết bị chỉ với 34 KB bộ nhớ, cho phép một drone tí hon cảm nhận và phản ứng với môi trường theo thời gian thực," Chao-Shan Ye, nghiên cứu sinh tại Đại học Công nghệ Delft, chia sẻ.
Đối với độc giả Việt Nam, hướng nghiên cứu này đặc biệt đáng chú ý trong bối cảnh nước ta thường xuyên đối mặt với thiên tai như bão lũ, sạt lở đất và hỏa hoạn tại các khu đô thị đông đúc. Một thế hệ drone cứu hộ siêu nhỏ có thể hoạt động trong điều kiện khói bụi và bóng tối sẽ là công cụ hỗ trợ quý giá cho lực lượng phòng cháy chữa cháy và cứu nạn cứu hộ, giúp rút ngắn thời gian tìm kiếm nạn nhân trong những thời điểm sinh tử.