
Gemini 4 Argon: Bước ngoặt AI cho robot với khả năng hiểu vật lý và điều khiển robot
Google ra mắt Gemini 4 Argon, mô hình AI đạt 87% trên benchmark Embodied Reasoning (ERQA), vượt mọi mô hình tiên tiến khác. Argon có thể điều khiển robot từ quadruped đến humanoid, hiểu vật lý 3D, tự sinh dữ liệu mô phỏng và hỗ trợ toàn bộ vòng đời phát triển robot, mở đường tới physical AGI.
Gemini 4 Argon: Khi AI hiểu vật lý và điều khiển robot như con người
Google vừa giới thiệu Gemini 4 Argon, mô hình AI được thiết kế riêng cho lĩnh vực robot, đánh dấu bước nhảy vọt về khả năng hiểu vật lý, sinh mã và suy luận thị giác – ngữ nghĩa. Trên benchmark Embodied Reasoning (ERQA) – bài kiểm tra khả năng hiểu và giải quyết các vấn đề không gian vật lý trong môi trường 3D – Argon đạt 87% chỉ bằng suy luận thuần túy, vượt qua mọi mô hình tiên tiến khác.
Đây không còn là câu chuyện AI viết code hay trả lời câu hỏi, mà là AI điều khiển robot thật, hiểu được vật thể tương tác với nhau như thế nào, và tự cải thiện kỹ năng qua từng lần thử.
 Gemini 4 Argon cho robot
Argon làm được những gì?
Argon là mô hình suy luận vật lý đa dụng, có thể áp dụng xuyên suốt vòng đời phát triển robot – từ mô phỏng, huấn luyện đến vận hành thực tế. Google đã công bố hàng loạt ví dụ minh họa đáng chú ý:
- Điều khiển Boston Dynamics Spot: Argon học kỹ năng mới là giẫm lên bàn đạp thùng rác để bỏ lon nước ngọt, đồng thời tự tạo bản sao kỹ thuật số MuJoCo của thùng rác để luyện tập trước khi thực hiện trên robot thật.
- Dọn dẹp với cánh tay robot: Argon điều khiển cánh tay robot dựng lại chiếc cốc bị đổ và nhét khăn giấy nhàu vào trong, sử dụng hệ tọa độ thị giác và các hành động nguyên thủy qua nhiều lượt.
- Điều khiển trong Gemini Omni World Model: Sắp xếp 5 quân cờ Scrabble (G, R, A, N, O) thành chuỗi A-R-G-O-N bằng vòng lặp thị giác khép kín, tự viết prompt hành động có mốc thời gian và tinh chỉnh qua từng khung hình.
- Xây dựng digital twin từ video thật: Argon xem một đoạn teleoperation của robot thật, tạo bản sao kỹ thuật số, chỉnh sửa vật thể và cảnh để khớp với hình ảnh và sự kiện tiếp xúc trong dữ liệu ghi lại.
- Chuyển đổi từ video người sang humanoid: Từ video egocentric của người thực hiện thao tác, Argon nhận diện vật thể liên quan, thay bounding box thô bằng mesh lồi phức hợp, và chuyển quỹ đạo tay người sang humanoid 76-DoF với bàn tay 5 ngón 22-DoF trong môi trường vật lý MuJoCo.
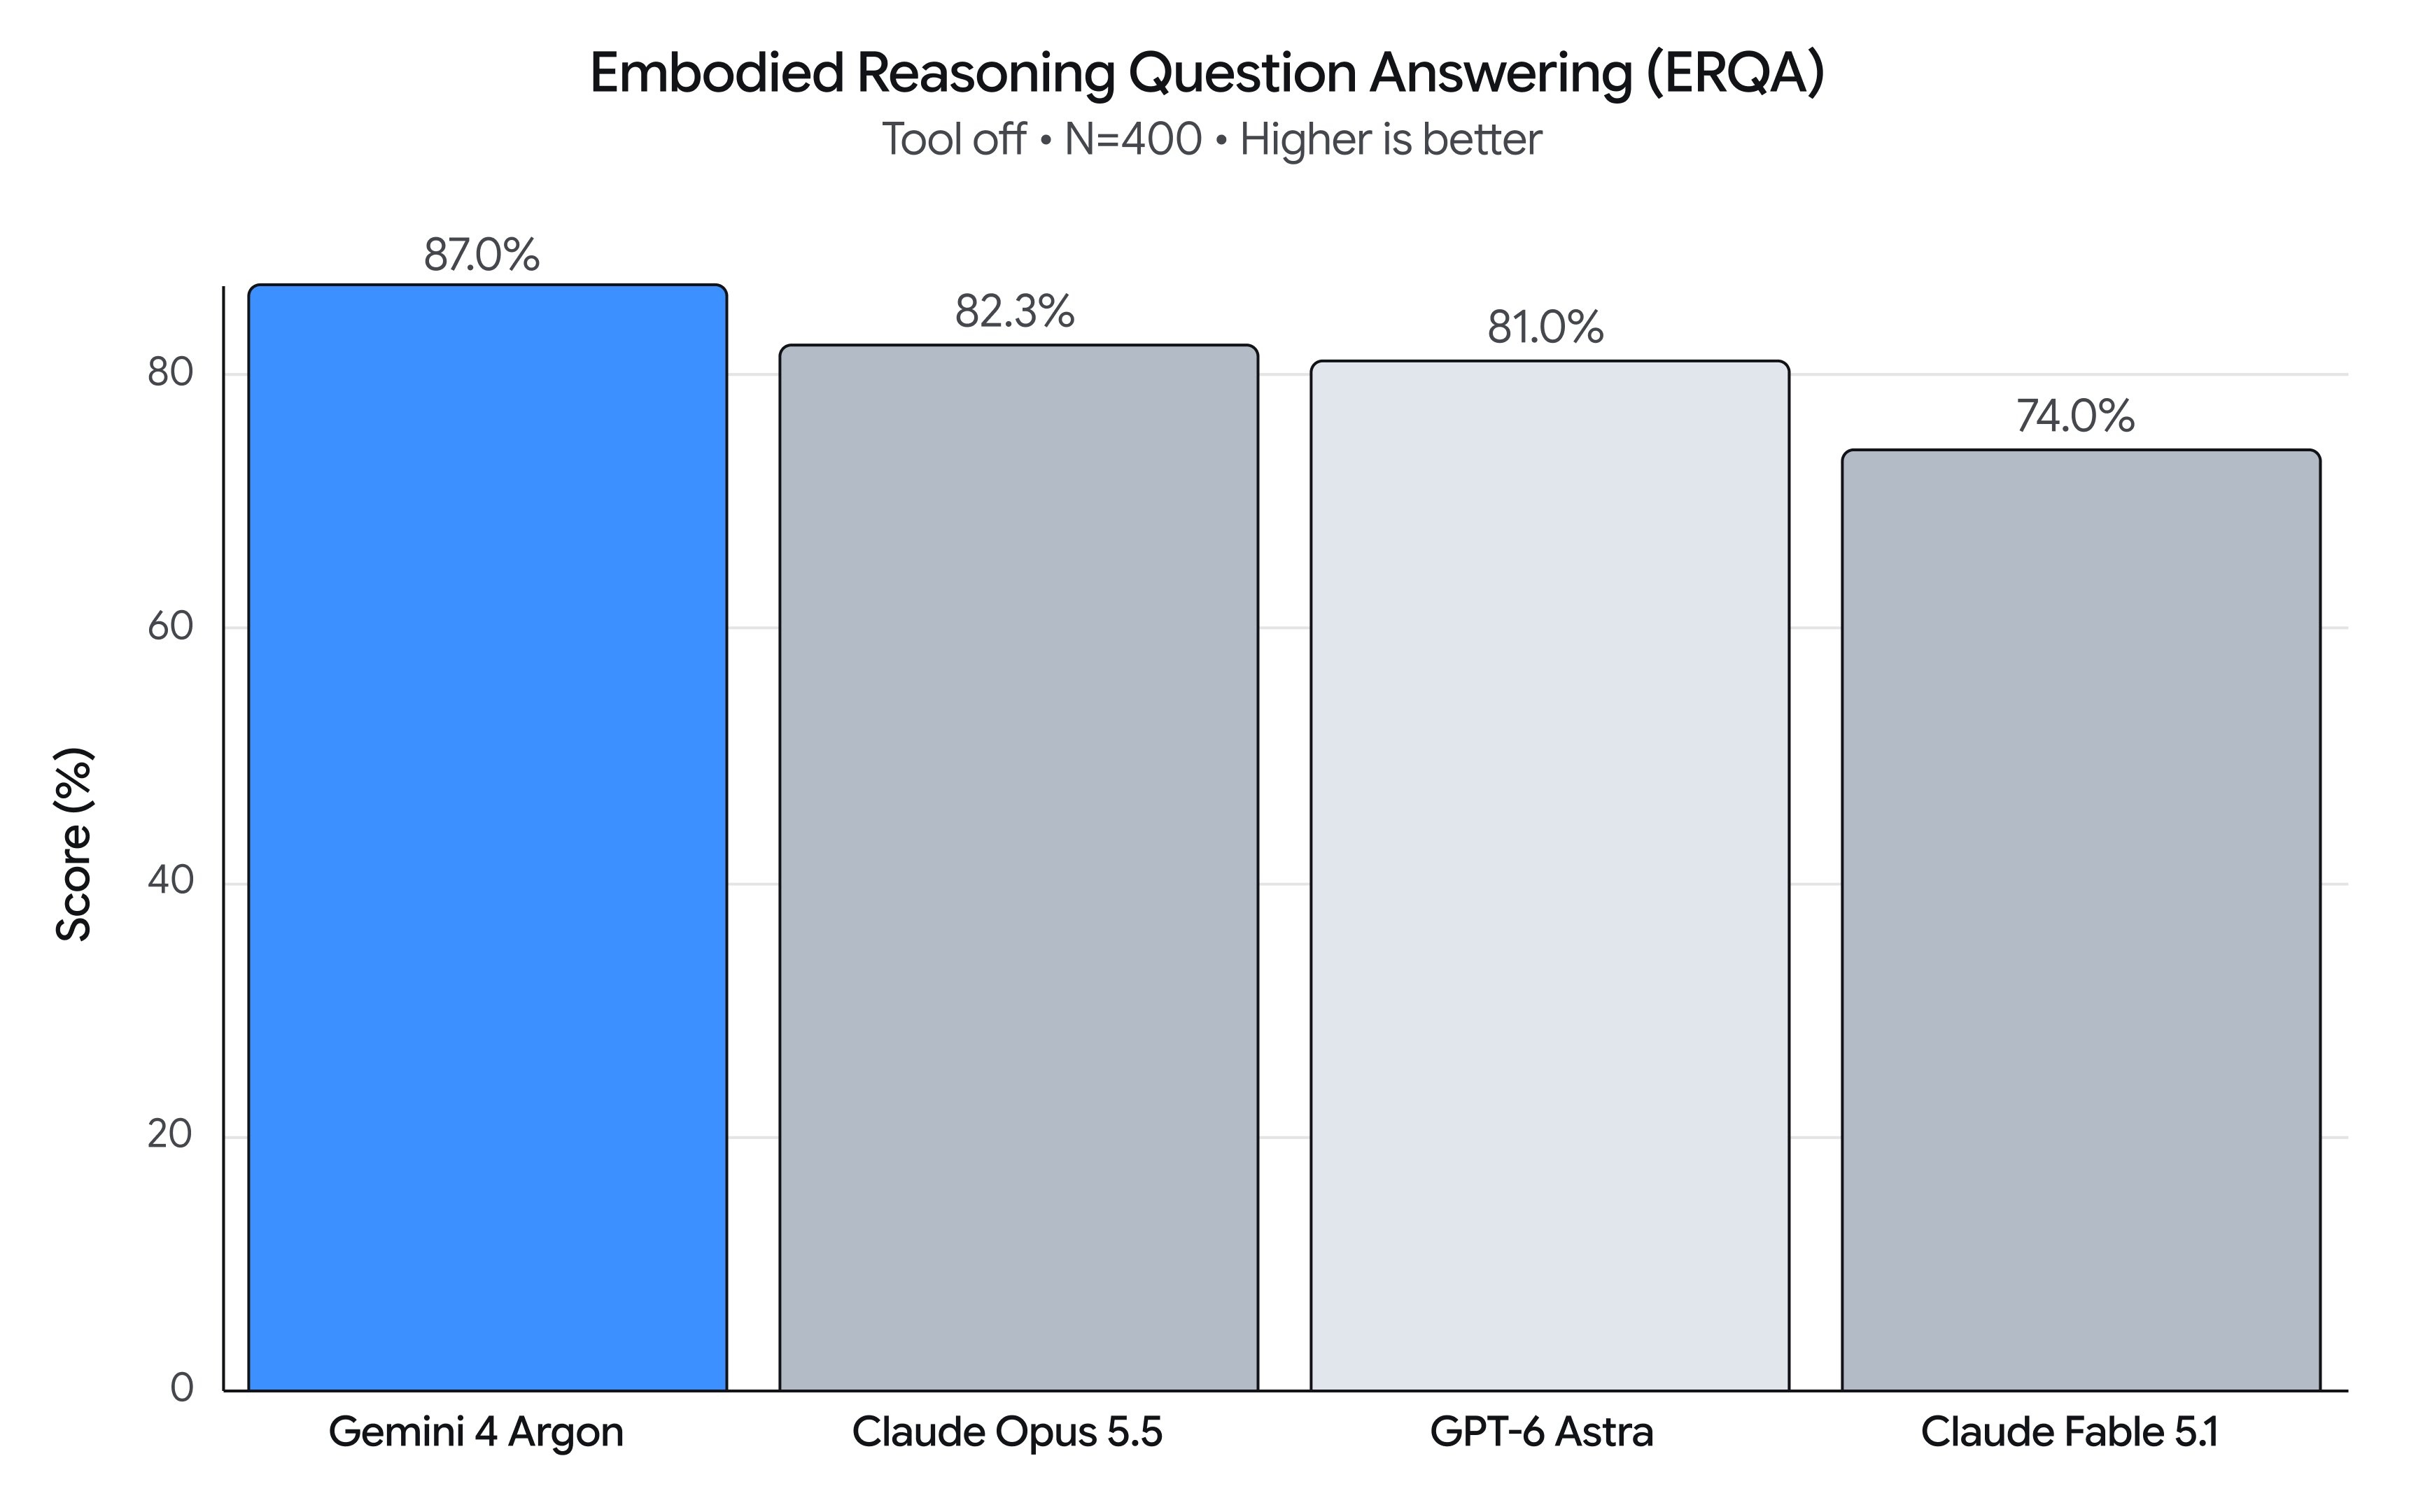 Benchmark Embodied Reasoning
Từ bản phác thảo giấy đến mô phỏng hoàn chỉnh
Một trong những ví dụ ấn tượng nhất: nhà phát triển chỉ cần chụp ảnh bản phác thảo bằng bút chì trên giấy – mô tả humanoid Apollo 2 ném bóng theo quỹ đạo parabol để làm đổ chồng hộp xếp 3-2-1 trên bàn. Argon sẽ tự động:
- Xây dựng cảnh mujoco_warp tăng tốc GPU
- Tổng hợp quỹ đạo ném toàn thân 76-DoF cùng bàn tay 5 ngón cân bằng
- Xác minh đánh đổ 6/6 mục tiêu trong vòng lặp vật lý khép kín
- Xuất bản render Blender 4.5 Cycles
Khả năng này mở ra quy trình làm việc hoàn toàn mới: từ ý tưởng giấy bút đến mô phỏng chạy được chỉ trong vài phút.
"Argon kết nối lập trình, nhận thức thị giác, mô phỏng vật lý và điều khiển robot hiện thân. Bằng cách suy luận trực tiếp trên video đa góc nhìn, hình học 3D, cơ học tiếp xúc và dữ liệu cảm biến, Argon hiểu không chỉ vật thể là gì trong cảnh, mà cả cách chúng tương tác vật lý với tác nhân để hoàn thành nhiệm vụ khéo léo toàn thân." – Google công bố.
Tự sinh dữ liệu và tự cải thiện
Argon còn có thể tạo dữ liệu mới trong môi trường mô phỏng để cải thiện các mô hình vision-language-action (VLA). Từ một bức ảnh RGB duy nhất của mặt bàn thật, Argon tự xây dựng bản sao MuJoCo đã hiệu chỉnh, định nghĩa nhiệm vụ mới và tổng hợp trình sinh chuyển động khép kín để thu thập hơn 4.500 episode ngẫu nhiên hóa miền – giúp tăng tỷ lệ thành công của robot thật từ 56% lên 75% và giảm thời gian hoàn thành từ 35 giây xuống 24 giây.
Với cánh tay 6-DoF đơn giản, Argon còn tự cải thiện tốc độ thực thi và độ chính xác đặt vật qua thử nghiệm và tự phản tư.
 Gemini 4 Argon điều khiển robot
Đọc bài báo khoa học và tái tạo mô phỏng
Một điểm đáng chú ý khác: chỉ với một prompt cho mỗi bài báo, Argon đọc bản thảo điều khiển robot và các checkpoint đã phát hành, chuyển mô hình vật lý và bộ điều khiển vòng kín (từ mạng phân cấp 7-network trong DeepLoco, PPO 50 Hz trong HUSKY đến iLQR Web Worker trong Whole-Body MPC) vào môi trường MuJoCo WebAssembly tự chứa, rồi xác minh trong Chromium headless.
Ý nghĩa với Việt Nam
Với các nhóm nghiên cứu robot tại Việt Nam – vốn thường hạn chế về phần cứng và ngân sách – Argon có thể là bàn đạp lớn. Thay vì phải đầu tư robot thật đắt đỏ, các nhóm có thể dùng Argon để xây dựng digital twin, sinh dữ liệu mô phỏng, kiểm chứng thuật toán trong môi trường ảo trước khi thử nghiệm thực tế. Điều này đặc biệt phù hợp với các dự án robot công nghiệp, logistics và dịch vụ đang manh nha tại các trường đại học và startup trong nước.
Google cho biết nhà phát triển có thể bắt đầu xây dựng với Gemini 4 Argon ngay hôm nay trên các nền tảng dành cho nhà phát triển của hãng.
Với khả năng hiểu vật lý chính xác, điều khiển khéo léo và tự sinh dữ liệu, Gemini 4 Argon không chỉ là một mô hình AI mới – nó là cột mốc quan trọng trên con đường tới physical AGI, nơi robot có thể làm việc song hành cùng con người để giải quyết những thách thức phức tạp.
Bài viết liên quan

Công nghệ
Nộp đơn xin việc lẽ ra nên khó hơn. Thật đấy
25 tháng 8, 2026

Công nghệ
Mô hình AI hàng đầu giỏi Vật lý đến đâu? Nghiên cứu mới chỉ ra các bài kiểm tra hiện hành đang đánh giá sai
16 tháng 9, 2026
Công nghệ
Backstage 1.55 bổ sung khả năng khôi phục tác vụ Scaffolder, loại bỏ các Catalog API lỗi thời
13 tháng 10, 2026