ALBATROSS: Robot thuyền buồm tự hành có thể thả từ trên không
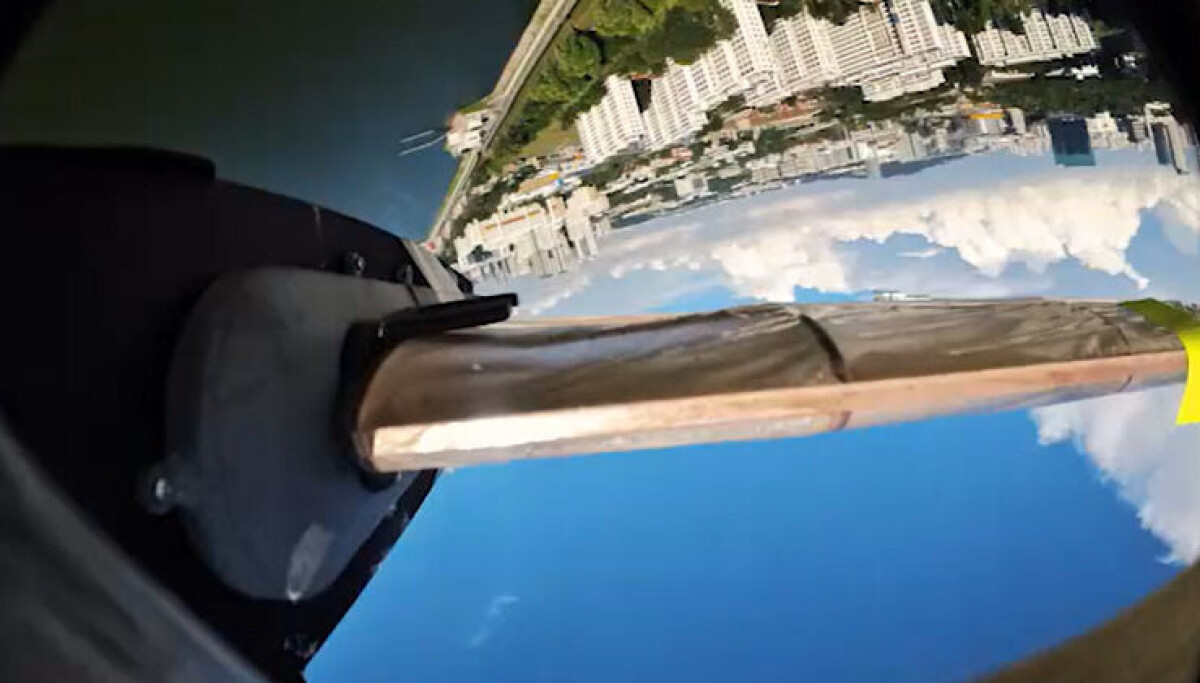
Các nhà nghiên cứu tại Đại học Công nghệ và Thiết kế Singapore (SUTD) đã phát triển ALBATROSS - nguyên mẫu thuyền buồm drone có khả năng được thả từ máy bay, tự động xoay như cánh quạt khi rơi để hạ cánh nhẹ nhàng xuống mặt nước, sau đó chuyển sang chế độ buồm tự hành nhờ năng lượng gió.
ALBATROSS: Robot thuyền buồm tự hành có thể thả từ trên không
Các nhà nghiên cứu tại Đại học Công nghệ và Thiết kế Singapore (SUTD) vừa công bố nguyên mẫu ALBATROSS — một loại drone thuyền buồm có thể được thả từ máy bay, tự động xoay tròn khi rơi để hạ cánh êm ái xuống mặt nước. Thiết bị này được kỳ vọng sẽ lấp đầy khoảng trống giữa các thiết bị đại dương dùng một lần và robot nổi cỡ lớn.
Thiết kế lấy cảm hứng từ tự nhiên
ALBATROSS là viết tắt của Airborne Lander with Buoyant AuToROtating Sailing Sensor — tạm dịch là "Thiết bị hạ cánh trên không với cảm biến buồm tự xoay nổi". Điểm đặc biệt của thiết bị này nằm ở chỗ nó không cần đến hệ thống cánh bay phức tạp như nhiều robot lưỡng cư khác.
Thay vì phải trang bị bánh đáp, cơ cấu chấp hành hay cảm biến để quản lý hai chế độ di chuyển khác nhau, ALBATROSS chỉ đơn giản xoay tròn như hạt cây phong khi rơi. Chuyển động quay này làm chậm tốc độ rơi và giảm thiểu tác động khi tiếp nước. Khi đã nổi trên mặt nước, thiết bị tự chuyển sang chế độ buồm nhờ cánh buồm cứng tạo lực nâng khí động học khi hạ cánh và lực đẩy khi di chuyển trên mặt nước.
Đáng chú ý, ALBATROSS còn "học hỏi" từ tự nhiên ở chi tiết bánh lái hoạt động như vây đuôi cá — di chuyển qua lại để tạo lực đẩy. Toàn bộ hệ thống chỉ cần vỏn vẹn ba cơ cấu chấp hành và ba cảm biến chính, một mức tối giản đáng kinh ngạc cho một thiết bị đa chế độ.
Thông số và ứng dụng thực tế
Với trọng lượng chỉ 1,107 kg, ALBATROSS được thiết kế để lấp đầy khoảng trống giữa hai giải pháp hiện có: các thiết bị đại dương dùng một lần thả từ máy bay, và robot nổi được triển khai từ tàu hoặc bờ biển.
"Khác với nhiều hệ thống lưỡng cư trên không - dưới nước, ALBATROSS loại bỏ nhu cầu về động cơ đẩy trên không, cấu hình cơ khí phức tạp hay ổn định chủ động trong quá trình chuyển tiếp từ không sang nước, và có thể tự buồm về bờ khi kết thúc nhiệm vụ," nhóm nghiên cứu giải thích.
Theo các tác giả Shane Kyi Hla Win, Danial Sufiyan, Brian Leonard Suhadi, Luke Soe Thura, Xinyu Cai, Wei Jun Ang và Shaohui Foong, thiết bị này có tầm triển khai vượt trội so với các phương tiện bay siêu nhỏ lưỡng cư: hơn 100 km, so với khoảng 7 km của SailMAV.
Nhờ trọng lượng nhẹ và khả năng thích ứng, ALBATROSS phù hợp cho việc triển khai nhanh từ trên không, sau đó duy trì hoạt động tiết kiệm năng lượng trên mặt nước. Các ứng dụng tiềm năng bao gồm:
- Giám sát tràn dầu trên diện rộng
- Theo dõi các hiện tượng thời tiết cần phản hồi nhanh
- Nghiên cứu khoa học và khảo sát biển
- Hoạt động tìm kiếm cứu nạn
Bối cảnh thị trường
Nguyên mẫu này ra đời trong bối cảnh thị trường drone biển đang bùng nổ. Năm ngoái, công ty tư vấn Strategy& của PwC đã công bố báo cáo dự báo thị trường drone biển sẽ đạt giá trị 18,9 tỷ euro (khoảng 21,2 tỷ USD) vào năm 2030, với tốc độ tăng trưởng kép hàng năm (CAGR) đạt 15,5%.
Đáng chú ý, đến cuối thập kỷ này, phần lớn thị trường (84%) được dự báo sẽ thuộc về các ứng dụng dân sự như nghiên cứu khoa học, thương mại, giải trí, kỹ thuật và tìm kiếm cứu nạn.
ALBATROSS hứa hẹn là giải pháp thay thế cho các thuyền buồm tự động cỡ lớn như Saildrone và Sailbuoy — những thiết bị thường cần quản lý từ mặt đất hoặc từ tàu. Với khả năng triển khai từ trên không và tự về bờ, robot thuyền buồm này có thể mở ra hướng tiếp cận mới cho việc thu thập dữ liệu đại dương ở những vùng xa xôi, nơi việc tiếp cận bằng tàu thuyền gặp nhiều khó khăn.