Hai xe tự lái đâm nhau ở tốc độ 250 km/h: Thất bại đáng giá của cuộc đua không người lái
Chỉ hai trong năm xe tự lái hoàn thành chặng đua tại trường đua Imola nổi tiếng khó nhằn. Những cú va chạm ở tốc độ 250 km/h đã phơi bày giới hạn thật sự của hệ thống tự hành khi đối mặt với góc cua khuất, mất cảm biến và các giới hạn vật lý.
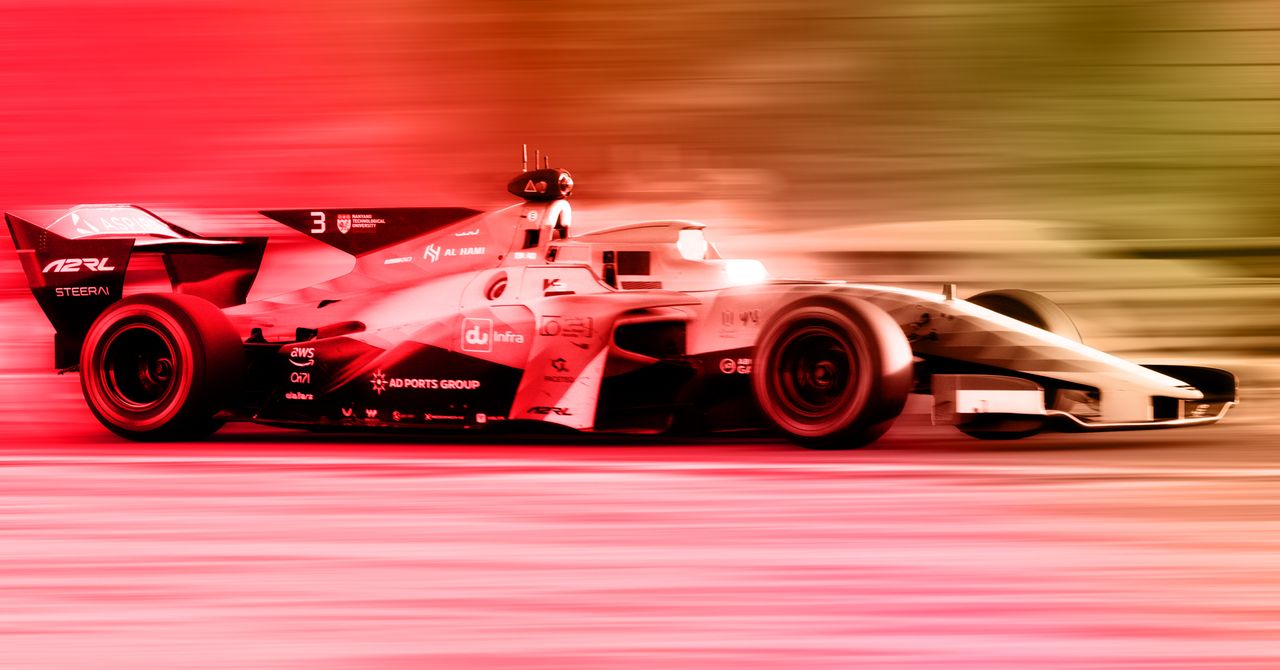
Tại trường đua Autodromo Internazionale Enzo e Dino Ferrari ở Imola nước Ý, khán đài vỡ òa trong kinh ngạc khi các kỹ sư ôm đầu trong khu vực kỹ thuật. Một chiếc xe đua không người lái của hãng PoliMove đã đâm thẳng vào chiếc xe đang giảm tốc của đội Unimore, trong khuôn khổ giải đua Abu Dhabi Autonomous Racing League (A2RL).
Cả hai xe gặp nạn tại khu vực Rivazza — đoạn cua cuối cùng của đường đua, nổi tiếng là cực kỳ khó xử lý. Các nhà vô địch Công thức 1 (Formula 1) cũng từng gặp tai nạn tương tự tại đây. Nhưng lần này, va chạm không gây nguy hiểm cho tài xế — đơn giản vì không có tài xế nào trên xe.
Thất bại của bài kiểm tra giới hạn
Ra mắt năm 2024, A2RL được thành lập nhằm đưa xe tự hành vào môn thể thao tốc độ, để thử nghiệm giới hạn khả năng hiện tại của chúng. Cuộc đua năm nay tại Imola đã phơi bày rõ những giới hạn đó, cho thấy khoảng cách giữa năng lực tính toán của xe tự hành và khả năng phản ứng khi mọi thứ diễn ra không như dự kiến.
Chỉ hai trong số năm xe lọt vào vòng chung kết hoàn thành chặng đua. Đội Kinetiz của Các Tiểu vương quốc Ả Rập Thống nhất về nhất, tiếp theo là Constructor Racing của Đức. PoliMove xếp thứ ba, dù chiếc xe nát bươm của họ phải được thay thế trước lễ trao giải. Nhà vô địch hai lần TUM đã rút xe sau khi gặp sự cố phanh ngay ở vòng đội hình.
Các đội tham gia chỉ có vỏn vẹn chín ngày thử nghiệm thực tế trước cuộc đua, trong điều kiện có cả mưa lẫn mưa đá. Đây cũng là lần đầu tiên giải đấu tổ chức thi đấu quốc tế bên ngoài trường đua Yas Marina quen thuộc ở Abu Dhabi.
Vì sao lại chọn đường đua khắc nghiệt nhất?
"Bởi vì ai cũng làm được điều dễ, đúng không? Chúng tôi phải cho thấy mình dám đi đến nơi thực sự khó." — Nicola Palarchi, giám đốc kỹ thuật tại Aspire, công ty sáng lập A2RL.
Palarchi khẳng định rõ ràng rằng đua xe tự hành không nhằm cạnh tranh với đua xe người lái, mà muốn tự khẳng định như một bộ môn riêng. Thậm chí nó còn có thể hỗ trợ môn đua truyền thống.
Bởi đua xe tự hành không chỉ là màn trình diễn: nó là một phòng thí nghiệm có rào chắn. Những người ủng hộ mô tả đây là cách kiểm tra khả năng nhận thức, dự đoán và điều khiển xe ở tốc độ cực cao mà không gây nguy hiểm cho tài xế người. Đây đều là những yếu tố then chốt cho an toàn của xe tự hành trong thực tế. Việc đo được giới hạn mà xe thành công — hay quan trọng hơn là thất bại — có thể định hướng cho những cải tiến công nghệ trong tương lai.
Ba tầng thách thức của hệ thống tự hành
Rào cản đầu tiên là nhận thức. Cảm biến của xe xác định vị trí và môi trường xung quanh, cung cấp dữ liệu cho phần mềm lập kế hoạch, từ đó chọn quỹ đạo di chuyển. Cuối cùng, hệ thống điều khiển chuyển quyết định đó thành hành động lái, tăng tốc và phanh. Đua xe khiến mỗi giai đoạn trở nên khó khăn hơn, vì ở tốc độ cao, xe có ít thời gian hơn để diễn giải thông tin không đầy đủ, dự đoán chuyển động của xe khác và thực hiện thao tác né tránh.
"Chiếc xe sẽ bị mù ở một điểm nhất định vì đường đua đổ dốc." — Alexander Winkler, trưởng bộ phận thi đấu của A2RL, đã cảnh báo trước vòng chung kết.
Ông giải thích rằng nếu một xe dừng lại phía sau đoạn dốc đó, chiếc xe phía sau có thể có chưa đầy một giây để phản ứng. Lời cảnh báo ấy đã trở thành sự thật.
Mất cảm biến, dừng khẩn cấp và cú đâm không thể tránh
Đội Unimore cho biết xe của họ, Gianna, đã kích hoạt dừng an toàn sau khi mất toàn bộ dữ liệu từ cảm biến lidar và radar. Chỉ riêng GPS không đủ chính xác để định vị xe và tiếp tục đua ở tốc độ cao. Nhóm nghiên cứu cho biết các hệ thống tương lai có thể dùng camera và đơn vị đo quán tính để tiếp tục di chuyển chậm hơn cho đến khi định vị chính xác được khôi phục. Nói cách khác, xe dừng lại vì thiếu phương án dự phòng đáng tin cậy.
Xe của PoliMove, Eva, theo đội này, đã phát hiện Gianna phía trước nhưng không thể tránh va chạm. Gianna đã phanh với lực khoảng 1 g khi Eva chỉ còn cách 1,5 giây.
PoliMove cho biết hệ thống của họ đã nhận diện nguy hiểm và bắt đầu thao tác né tránh. Nhưng nhận thức, ra quyết định, lập lại quỹ đạo, phản hồi cơ cấu chấp hành và động lực học xe — tất cả đều tạo ra độ trễ. Một khi Gianna phanh gấp như vậy giữa góc cua, đội này khẳng định va chạm là không thể tránh khỏi về mặt vật lý.
Ngay cả những huyền thoại F1 như Fernando Alonso và Carlos Sainz cũng từng đâm ở đoạn đường này. Tuy nhiên, lời giải thích của các đội A2RL phơi bày một vấn đề mà bộ xử lý nhanh hơn không thể giải quyết: xe tự hành có thể nhận ra nguy hiểm nhưng vẫn không kịp phản ứng trước khi vật lý can thiệp.
Thất bại của TUM ít mang tính thuật toán hơn nhưng cũng không kém phần bài học. Đội cho biết xe Hailey phải rút lui sau khi phanh sau bên trái bị kẹt ở áp suất thấp đến trung bình trong vòng đội hình. Ngay cả phần mềm tự hành tinh vi cũng không thể bù đắp cho lỗi cơ khí.
Thành công nằm ở chính những thất bại
Xe Sparkz của Kinetiz dẫn đầu suốt chặng và về nhất, với xe của Constructor AI về nhì. Nhưng gần như mọi kết quả đều có thể coi là tiến bộ, khi những thất bại tạo ra các tình huống biên hữu ích: mất cảm biến, định vị suy giảm, phanh đột ngột, tầm nhìn hạn chế và sự tương tác giữa các hệ thống tự hành đưa ra quyết định riêng rẽ.
Ngoài dữ liệu va chạm, Palarchi cho biết môi trường đua xe mang lại cơ hội phát triển phần cứng bền bỉ hơn. Nhiệt độ trong khoang lái có thể lên tới gần 77°C, và dù robotaxi của bạn hy vọng không nóng đến vậy, radar và lidar chịu được nhiệt độ cao có thể hữu ích trong các đô thị đang ấm lên.
Chee Kiong Ong, phó trưởng đội Kinetiz, cũng nhận định các thuật toán dự đoán phát triển trên đường đua có thể giúp xe dân dụng phản ứng với tình huống khẩn cấp. "Bạn hoàn toàn có thể áp dụng nó để giúp xe tự dừng an toàn hơn hoặc kiểm soát ở giới hạn nhằm cứu mạng người", ông nói.
Bài toán chia sẻ dữ liệu và tương lai
Một điểm đáng lưu ý là khác với các thử nghiệm trong phòng thí nghiệm, các công ty không bắt buộc phải chia sẻ dữ liệu chính xác thu thập từ xe của họ. Dữ liệu từ EAV 25 — mẫu xe đua do giải đấu phát triển dựa trên xe Dallara SF23 cải tiến — hiện vẫn nằm trong nội bộ cuộc thi.
Cuộc đua A2RL tiếp theo sẽ quay lại Yas Marina, nơi các đội đã dành nhiều năm phát triển phần mềm. Ban tổ chức đang cân nhắc tăng độ khó bằng cách rút ngắn thời gian thử nghiệm, mở rộng lưới xuất phát lên tám xe, hoặc hạn chế truy cập GPS.
Những thay đổi đó có thể cho thấy liệu các hệ thống có đang trở nên thích nghi hơn hay không. Trong lúc chờ đợi, câu hỏi lớn vẫn là: khi nào những bài học từ đường đua này sẽ được chuyển hóa vào các tình huống thực tế — nơi sai lầm không chỉ khiến xe nát mà còn có thể cưới đi sinh mạng con người.