Stringman: robot gắp đồ khắp căn phòng với giá 800 USD
Stringman là robot mã nguồn mở dùng bốn động cơ và dây treo từ các góc trần để di chuyển vật thể trong toàn bộ căn phòng, kể cả những khu vực sàn quá chật cho robot di động. Nhà phát triển cho biết robot có giá 800 USD, hỗ trợ vận hành nội bộ và công bố thiết kế cơ khí, bảng mạch cùng phần mềm điều khiển.
Thay vì đặt trên bánh xe hoặc chân, Stringman treo bộ kẹp gắp bằng các dây nối với bốn điểm neo trên trần. Cách bố trí này giúp robot tiếp cận gần như toàn bộ không gian phòng, kể cả những khu vực sàn bị đồ đạc chiếm kín; nhà phát triển định giá thiết bị ở mức 800 USD.
Stringman được phát hành dưới dạng mã nguồn mở, có chứng nhận OSHWA về phần cứng mở. Thiết kế cơ khí, bảng mạch và phần mềm điều khiển đều được công bố, cho phép người dùng tự tìm hiểu và phát triển hệ thống.
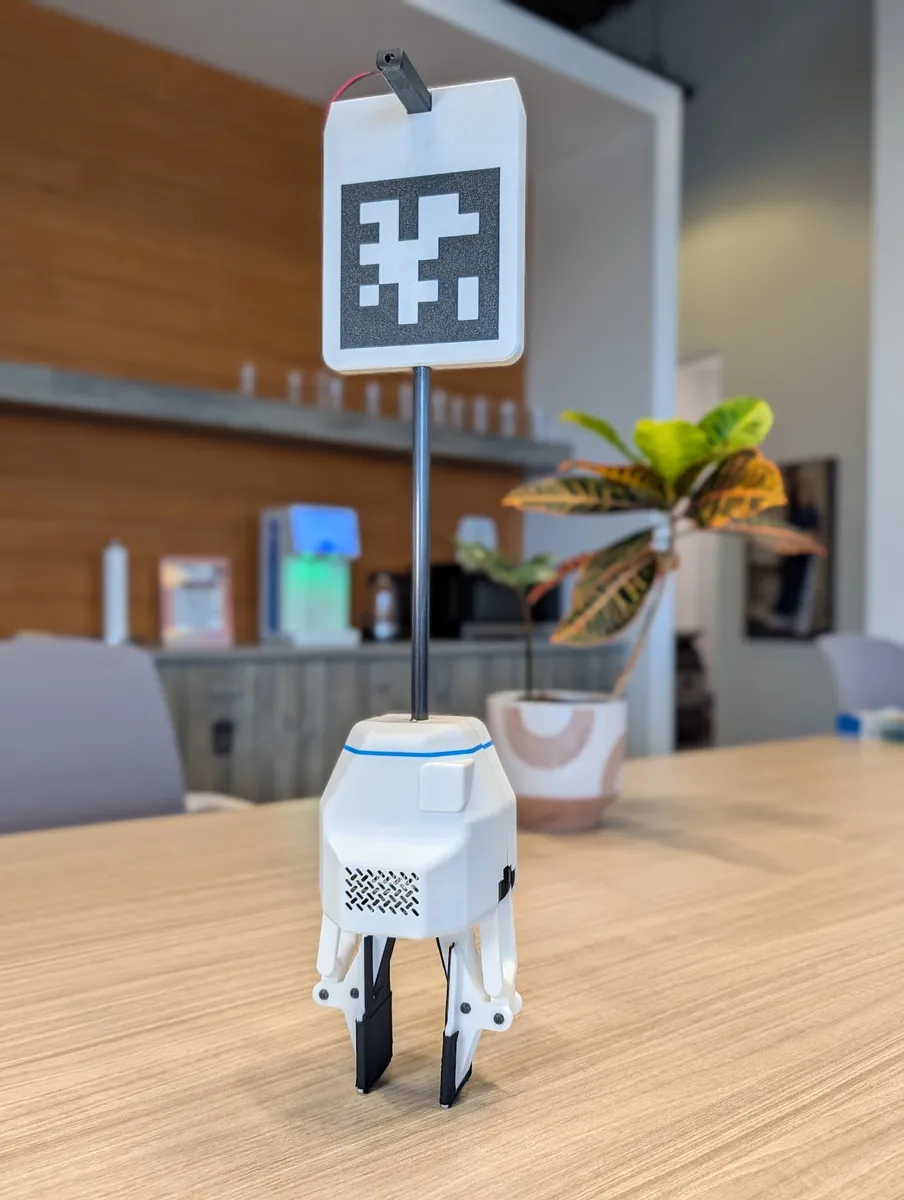 Robot Stringman
Bốn động cơ điều khiển cả căn phòng
Stringman dùng kiến trúc truyền động bằng dây cáp: các điểm neo và puli được bố trí gần bốn góc trần, tạo thành vùng hoạt động bao trùm căn phòng. Bằng cách điều khiển độ dài các dây, robot di chuyển bộ kẹp gắp giữa nhiều vị trí mà không cần một cánh tay robot dài hay khung đỡ đặt dưới sàn.
Theo nhà phát triển, trong một căn phòng kích thước 7 × 7 × 3 m, hệ thống có thể hoạt động với giới hạn lực căng dây 28 N. Tải trọng được chia sẻ giữa các động cơ, nhờ đó khả năng nâng phụ thuộc vào mô-men tổng hợp của chúng. Robot đạt tải trọng cao nhất gần tâm phòng, nơi lực được phân bố tương đối đồng đều giữa các dây.
Nhà phát triển so sánh Stringman với một cánh tay robot nối tiếp dài 0,75 m, sử dụng cùng động cơ truyền động trực tiếp DM-H6215 có mô-men định mức 1 N·m. Phép so sánh không tính khối lượng các khâu của cánh tay; số liệu của Stringman tính theo mức căng dây 28 N và đã trừ khối lượng 638 g của bộ kẹp cùng dấu đánh dấu.
Với tải trọng tương đương khoảng 2 kg, nhà phát triển tuyên bố thể tích khu vực làm việc trên mỗi đô la của Stringman lớn hơn khoảng 500 lần. Đây là so sánh do phía phát triển đưa ra, dựa trên cấu trúc truyền động bằng dây và phạm vi hoạt động của robot.
Thiết kế cho phòng làm việc và nhà thông minh
Do treo phía trên, Stringman có thể làm việc ở những vị trí mà robot bánh xe hoặc robot hình người khó tiếp cận. Bộ kẹp có hai ngón và một cổ tay xoay, hướng đến việc giữ thiết kế nhẹ, chi phí thấp và ít phức tạp. Nhà phát triển cho biết lớp băng tăng ma sát trên ngón kẹp có thể hữu ích hơn việc bổ sung thêm nhiều ngón khớp nối.
Một thanh nối đặt dưới điểm treo giúp bộ kẹp chạm tới sàn, chẳng hạn khu vực cạnh giường hoặc bàn. Khi robot di chuyển nhanh, thuật toán triệt dao động chủ động giúp hạn chế đung đưa mà không cần lắp thêm động cơ.
Robot lấy điện từ ổ cắm trên tường; một trong các dây đỡ đồng thời dẫn điện đến bộ kẹp. Cách cấp điện này loại bỏ nhu cầu mang theo bộ pin nặng, vốn cũng chiếm một phần năng lượng ở các nền tảng di động.
Để lắp đặt, người dùng cố định các giá đỡ vào cột hoặc đinh tường gần trần, treo các điểm neo rồi nối dây với bộ kẹp. Quá trình hiệu chuẩn tự động mất khoảng năm phút và điều chỉnh theo căn phòng. Theo nhà phát triển, có thể đặt các điểm neo ngang hoặc thấp hơn cánh quạt trần để dây không chạm vào quạt. Tuy nhiên, nếu giữa phòng có vật thể treo thấp thì không thể lắp robot ở đó.
Khi lực căng chạm ngưỡng 28 N, các động cơ sẽ nhả và dây có thể tuột ra. Khi không hoạt động, robot được đỗ gần trần để giảm vướng víu trên sàn; các điểm neo cũng có thể tháo khỏi giá mà không cần dụng cụ.
Điều khiển tại chỗ, hỗ trợ các mô hình AI
Stringman có thể chạy trên mạng Wi-Fi nội bộ mà không cần gửi dữ liệu ra ngoài. Giao diện được phục vụ trong mạng cục bộ, còn mô hình trí tuệ nhân tạo có thể chạy trên phần cứng của người dùng. Hệ thống cũng cung cấp giao diện lập trình Python và máy chủ MCP để kết nối với các tác tử phần mềm.
Robot tương thích với LeRobot và các mô hình như Pi.05, JEPA cùng Multitask DiT. Người dùng có thể thu thập dữ liệu huấn luyện cho hành vi mới từ giao diện; theo nhà phát triển, với một số mô hình như DiT, 50 lượt thao tác có thể đủ để học một hành vi nhất định. Bộ dữ liệu được công khai trên Hugging Face và dự án có mô phỏng MuJoCo với bộ điều khiển tham gia vòng lặp.
Người dùng có thể gắn thẻ nhận diện hình ảnh lên các điểm cần lấy hoặc giao đồ, chẳng hạn thùng giặt, hộp đồ chơi và thùng rác. Robot nhận diện vị trí đích thay vì phải gắn thẻ lên từng món đồ; một vật thể cũng có thể được đánh dấu là khu vực cấm gắp. Các thẻ còn có thể dùng để chuyển vật giữa các cánh tay robot hoặc giữa các khu vực làm việc.
Chế độ điều khiển qua tài khoản và dịch vụ chuyển tiếp dữ liệu đám mây là tùy chọn. Khi liên kết robot với dịch vụ của Neufangled, người dùng có thể theo dõi và điều khiển từ xa, đồng thời có thể quay lại chế độ chỉ dùng mạng nội bộ. Nhà phát triển cho biết họ không lưu thông tin robot được chuyển tiếp qua máy chủ.
Góc nhìn
Stringman cho thấy truyền động bằng dây có thể là một hướng tiếp cận đáng chú ý khi cần bao phủ không gian lớn nhưng muốn hạn chế số động cơ và tránh chiếm diện tích sàn. Với phòng thử nghiệm hoặc nhà máy nhỏ, khả năng di chuyển vật giữa các khu vực làm việc có thể bổ sung cho robot cánh tay cố định, thay vì thay thế chúng.
Việc công bố thiết kế, phần mềm và dữ liệu cũng tạo điều kiện để kỹ sư đánh giá trực tiếp các vấn đề như hiệu chuẩn, dao động và khả năng tương thích với mô hình điều khiển. Tuy vậy, hiệu quả thực tế vẫn phụ thuộc vào việc lắp neo phù hợp, bố trí căn phòng và giới hạn an toàn của hệ thống dây treo.
Nguồn: neufangled.com · Quy trình biên tập