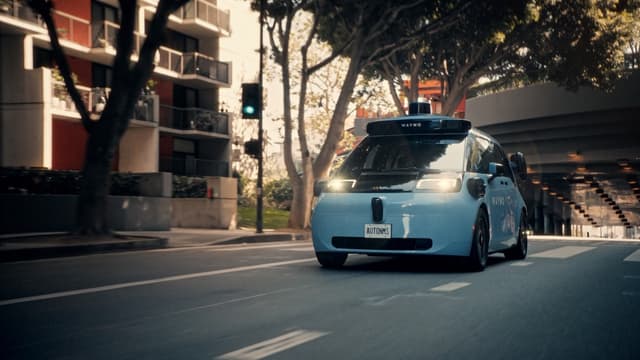
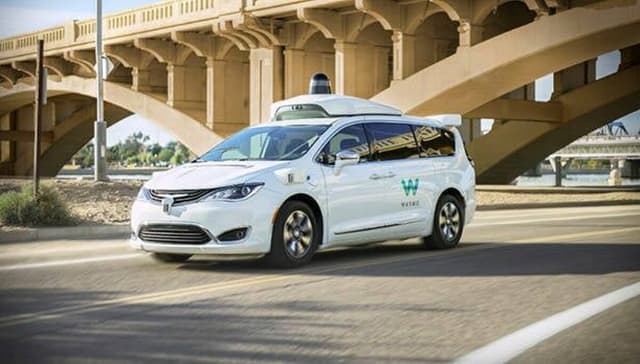
Waymo công bố chip tự phát triển trong cốp xe robotaxi
Waymo lần đầu tiết lộ chi tiết về hệ thống máy tính điều khiển robotaxi, gồm chip ASIC 5nm tự thiết kế đạt 1.000 TOPS và danh sách nhà cung cấp linh kiện. Hệ thống được thiết kế theo ba nguyên tắc: phản hồi nhanh, chịu được va đập và có dự phòng.
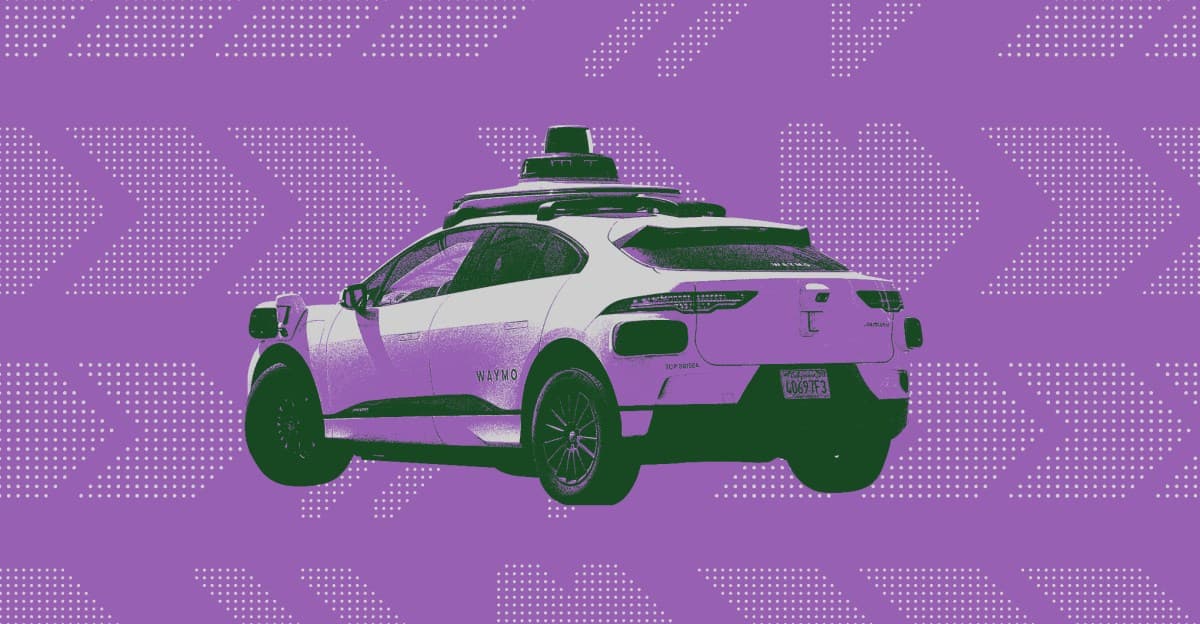
Waymo vận hành khoảng 4.000 xe tại hơn 10 thành phố, phục vụ gần 500.000 chuyến có thu phí mỗi tuần. Phần lớn quá trình huấn luyện và mô phỏng diễn ra trên đám mây, nhưng một phần đáng kể xử lý vẫn nằm ngay trong xe.
Bài viết trên blog kỹ thuật của hãng lần đầu công bố kiến trúc chip, thông số bộ xử lý và danh sách linh kiện của "bộ não" đặt trong cốp xe. Đây là lần đầu Waymo công khai chi tiết phần cứng dù đã chạy xe không người lái nhiều năm.
Ba nguyên tắc thiết kế
Satish Jeyachandran, Phó chủ tịch kỹ thuật, và Daniel Rosenband, phụ trách mảng máy tính, cho biết hệ thống phải xử lý khối lượng công việc rất đa dạng. Theo hai ông, đây là hệ thống ở mức ấn tượng ngay cả với trung tâm dữ liệu, nhưng thêm ràng buộc vận hành trong xe và yêu cầu thời gian thực.
Ba nguyên tắc được mô tả là "không thể thương lượng":
- Phản hồi nhanh: xử lý dữ liệu cảm biến với độ trễ thấp nhất có thể. Năng lực tính toán của Waymo đã tăng gấp 20 lần trong tám năm qua.
- Chịu được khắc nghiệt: hoạt động ổn định qua ổ gà, mặt đường nứt và nhiệt độ cực đoan.
- Dự phòng: chạy song song hai hệ thống để một bên hỏng vẫn còn bên kia.
Hệ thống còn phải chạy gần như im lặng và không chiếm hết cốp xe, vì còn chỗ cho hành khách và hành lý.
 Hệ thống máy tính của Waymo đặt trong cốp xe
Chip ASIC 5nm và bài toán dung hợp cảm biến
Xe của Waymo gắn camera, lidar và radar, thu về lượng dữ liệu thô rất lớn. Trí tuệ nhân tạo xử lý dữ liệu này để hiểu môi trường quanh xe và đưa ra lệnh lái trong vài mili giây. Máy tính trong cốp đóng vai trò mắt, tai và não, xử lý góc nhìn 360 độ mà không cần người dự phòng.
Điểm mới là chip silicon tự thiết kế, một ASIC 5nm. Thay vì đẩy dữ liệu thô lên bộ não chính, chip nằm ở tuyến đầu để làm sạch dữ liệu, gộp tín hiệu cảm biến và chạy kiểm tra AI nhanh ngay khi thông tin vừa vào. Phần xử lý chuyên dụng này đạt 1.000 TOPS (nghìn tỷ phép tính mỗi giây).
Waymo cho biết hệ thống có thể xử lý đồng thời dữ liệu độ phân giải cao từ 13 camera, nhờ đó nhìn rõ hơn trong điều kiện thiếu sáng, những thứ camera thông thường thường bỏ sót.
 Chip ASIC 5nm tự thiết kế của Waymo
Kiến trúc lấy học máy làm trung tâm, chạy mạng nơ-ron với độ trễ tối thiểu. Các tác vụ không phải học máy như điều phối, truyền dữ liệu và ghi log được giao cho CPU, GPU và bộ tăng tốc phù hợp. Kết quả là một hệ thống không đồng nhất nhưng cân bằng.
Cách tiếp cận này đối lập với quan điểm của Elon Musk, người gọi lidar là "cái nạng" và cho rằng dung hợp nhiều cảm biến gây xung đột tín hiệu nguy hiểm. Waymo lập luận chính hệ thống dư thừa và chắc chắn này giúp hãng triển khai xe ở quy mô lớn.
Chuỗi cung ứng và chi phí
Waymo không tự làm toàn bộ. Hãng tập trung nội lực vào dung hợp cảm biến thời gian thực và học máy tuyến đầu, phần còn lại dựa vào chuỗi cung ứng toàn cầu. Danh sách đối tác gồm AMD, Micron, Nvidia, Samsung, SanDisk, Socionext và TSMC.
Điều Waymo không công bố là giá thành. Một số ước tính đặt chi phí phần cứng thế hệ thứ sáu ở mức 20.000 đến 25.000 USD mỗi xe. Con số này giảm mạnh so với 100.000 đến 125.000 USD của thế hệ thứ năm, nhưng vẫn là gánh nặng lớn khi hãng mở rộng đội xe.
 Cảm biến và camera trên robotaxi của Waymo
Góc nhìn
Việc Waymo công khai kiến trúc phần cứng cho thấy bài toán xe tự hành ngày càng nghiêng về kỹ thuật hệ thống hơn là thuật toán đơn thuần. Đội ngũ Việt Nam làm AI cần quen với việc tối ưu độ trễ và thiết kế dự phòng, thay vì chỉ chạy mô hình trên GPU mạnh.
Cách Waymo đặt chip chuyên dụng ở tuyến đầu để lọc dữ liệu cảm biến là hướng đáng tham khảo cho các hệ thống edge AI. Chi phí phần cứng vẫn là rào cản lớn, nên thiết kế tiết kiệm năng lượng và tận dụng linh kiện có sẵn sẽ quan trọng không kém độ chính xác của mô hình.
Nguồn: theverge.com · Quy trình biên tập