Eka Robotics đạt định giá 1,45 tỷ USD nhờ mô hình AI vật lý đột phá
Startup Eka Robotics vừa gọi vốn thành công 150 triệu USD vòng Series A, đạt định giá 1,45 tỷ USD nhờ mô hình AI vật lý có khả năng cầm nắm vật thể linh hoạt như con người. Công nghệ mô phỏng lực thay vì chỉ dựa vào thị giác đang khiến giới chuyên gia robot phải kinh ngạc.
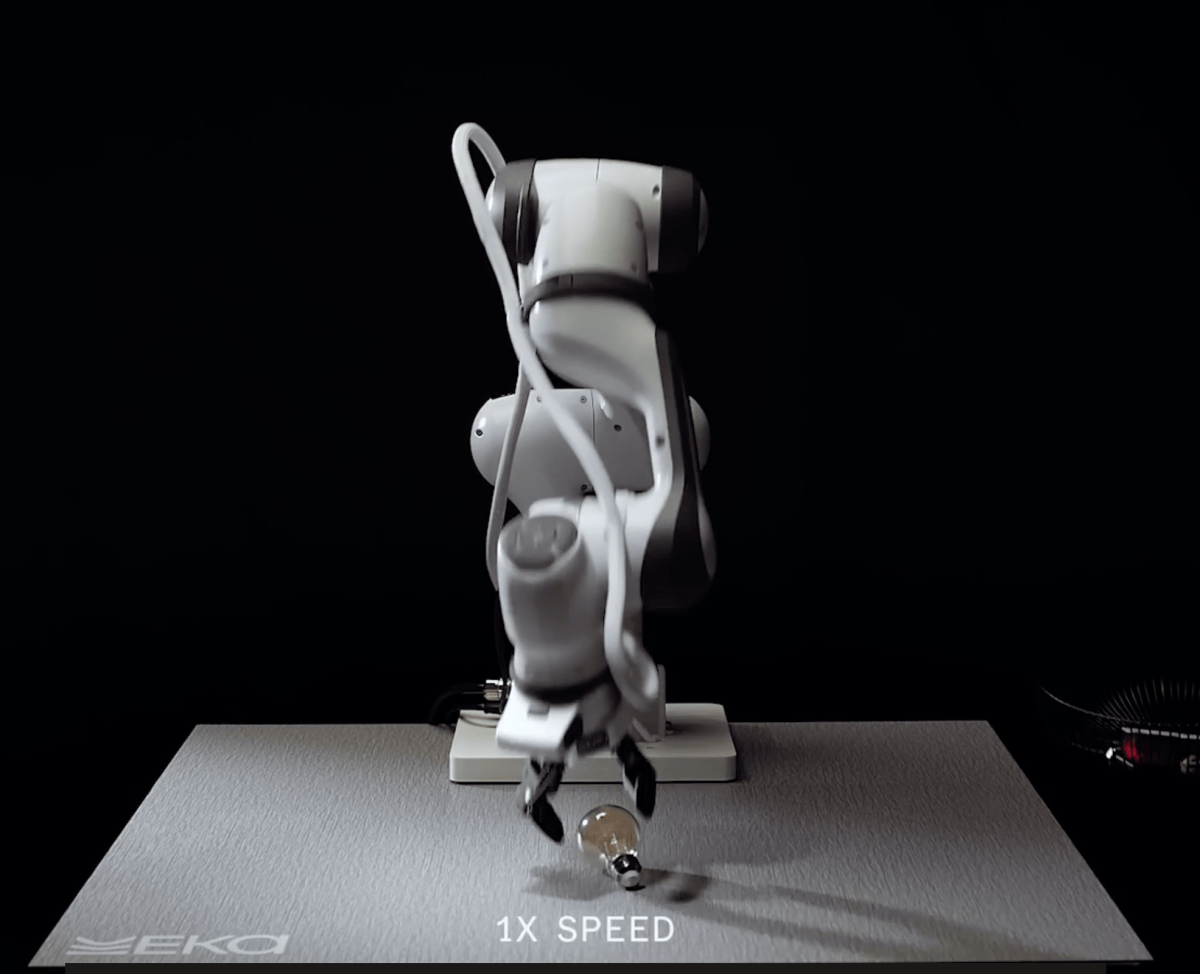
Robot từ lâu vẫn là một bài toán khó trong việc cầm nắm vật thể, bất chấp hàng tỷ USD đổ vào nghiên cứu và vô số video được nạp vào các mô hình học sâu. Thế nhưng điều đó có thể sắp thay đổi nhờ kiến trúc thao tác do Eka Robotics phát triển, kết hợp một bộ kẹp nhạy lực và một loại mô hình học sâu hoàn toàn mới.
Gọi vốn khủng, định giá tỷ đô
Được sáng lập bởi giáo sư MIT Pulkit Agrawal và cựu nhà nghiên cứu Google DeepMind Tuomas Haarnoja, Eka Robotics vừa khép lại vòng gọi vốn Series A trị giá 150 triệu USD, đưa định giá hậu gọi vốn lên 1,45 tỷ USD. Vòng này do hai quỹ a16z và F-Prime dẫn dắt.
"Họ đã vượt qua hiệu suất siêu phàm ở một số tác vụ nhất định, và chúng tôi tin rằng trong vài tháng tới sẽ có hiệu suất siêu phàm ở nhiều tác vụ thao tác khéo léo", Raghu Raguram, đối tác tổng quát của a16z, chia sẻ.
Trong thời đại mà các màn trình diễn robot xuất hiện tràn lan, năng lực của Eka vẫn khiến những kỹ sư robot kỳ cựu phải sửng sốt.
Điều gì khiến giới chuyên gia kinh ngạc?
Giáo sư Kris Hauser từ Đại học Illinois Urbana-Champaign nhận xét sản phẩm của Eka có "yếu tố gây choáng" so với các màn trình diễn robot khác mà ông từng chứng kiến. Robot của Eka "có thể thích ứng với rất nhiều vật thể khác nhau mà không cần huấn luyện lại", Hauser nói, đồng thời cho rằng nó toát lên "sự giống người đến rợn người" khi kiên trì thử đi thử lại nếu thất bại lần đầu.
Một nhà nghiên cứu robot khác, giấu tên do đang làm việc tại một phòng thí nghiệm tiên phong, thậm chí mô tả việc chứng kiến Eka vận hành là một trải nghiệm cảm xúc, có thể so sánh với khoảnh khắc robot lần đầu đạt được khả năng di chuyển bằng chân ổn định cách đây 5 đến 10 năm.
Những con số ấn tượng:
- Robot có thể gắp khoảng 1.500 vật thể nặng tới 1 kg mỗi giờ, so với khoảng 600 của con người
- Độ chính xác gắp thành công trên 95%
- Cánh tay robot đủ mạnh để tự làm đau chính nó khi di chuyển nhanh đến vậy
"Cảm giác một robot to lớn, nặng nề lao về phía cánh tay tôi rồi giảm tốc đúng lúc và chạm vào tôi thật nhẹ nhàng là điều tôi vẫn đang mang theo trong cơ thể ngay lúc này", nhà nghiên cứu kể lại sau khi được robot đưa cho một quả mâm xôi - vật phẩm thử nghiệm yêu thích của phòng thí nghiệm.
Bí quyết: Không làm nát quả mâm xôi
Năng lực này bắt nguồn từ cách xây dựng mô hình nền tảng. Thay vì mô hình thị giác - ngôn ngữ - hành động (vision-language-action) như thông thường, Eka sử dụng mô hình thị giác - lực - hành động (vision-force-action), tập trung vào mối quan hệ giữa ngôn ngữ, dữ liệu lực và hành động.
"Thị giác không phải cách chính để giải quyết bài toán milimet cuối cùng", Agrawal giải thích. "Thị giác cho bạn biết đại khái vật thể ở đâu, tư thế ra sao, nhưng việc gắp thực sự, việc tìm kiếm thực sự diễn ra thông qua lực."
Điều này phần nào xác nhận quan điểm của những nhà phê bình như Rodney Brooks, người cho rằng các mô hình robot AI tạo sinh sẽ thất bại nếu không biểu diễn được lực và xúc giác.
Eka đã phải thiết kế một bàn tay robot độc đáo, dẻo dai hơn các bộ kẹp truyền thống và tích hợp nhiều cảm biến lực hơn. Bí quyết nằm ở việc dùng trình mô phỏng vật lý để mô hình hóa các lực mà robot sẽ gặp phải khi gắp vật, từ đó tạo ra môi trường học tăng cường (reinforcement learning) có thể chạy ở quy mô lớn. Theo nhà sáng lập, họ có thể tạo ra hàng nghìn giờ kinh nghiệm robot chỉ trong vài phút.
Thu hẹp khoảng cách giữa tổng quát và hiệu năng
Hiện nay, các mô hình AI vật lý tổng quát nhất - loại có thể thử nhiều tác vụ khác nhau - lại chưa giỏi ở từng tác vụ cụ thể. Ngược lại, mô hình chuyên biệt cho một tác vụ lại khó tạo ra mô hình kinh doanh bền vững.
"Điều Eka đang thu hẹp là khoảng cách giữa tính tổng quát và hiệu năng - vấn đề đang cản trở rất nhiều robot hiện đại", Agrawal lập luận.
Cách tiếp cận của Eka đi từ dưới lên: xử lý phần vật lý trước, trong khi một mô hình tổng quát hơn như Astra của ChatGPT đảm nhận việc ra quyết định. Chẳng hạn, Astra có thể biết đĩa cần được xếp vào tủ sau khi rửa, nhưng chính mô hình của Eka mới đủ khả năng nhấc đĩa lên mà không làm vỡ.
"Phần lớn lĩnh vực tập trung vào lập kế hoạch", Haarnoja cho biết, "nên họ tiếp cận từ trên xuống: trí tuệ cấp cao rồi đẩy xuống phần vật lý. Còn chúng tôi nghĩ từ dưới lên."
Thách thức phía trước
Eka vẫn cần chứng minh mình trên thực địa. Công ty đang triển khai các dự án thử nghiệm bí mật với một số khách hàng công nghiệp trong lĩnh vực gắp đặt và xử lý dây điện. Nhưng bước nhảy từ phòng thí nghiệm ra dây chuyền sản xuất gần như lớn tương đương khoảng cách giữa mô phỏng và thực tế.
"Thách thức lớn sẽ đến khi họ làm việc với các đơn vị tích hợp trên dây chuyền lắp ráp thực tế, và hệ thống phải chạy liên tục cả năm mà không hỏng", Hauser nhận định.
Hiện bộ kẹp của Eka có giá dưới 1.000 USD và được đánh giá chịu được 5 triệu chu kỳ hoạt động, trong khi mục tiêu cuối cùng là đạt mốc 20 triệu chu kỳ như các cánh tay công nghiệp tiêu chuẩn.
Agrawal cho biết chiến lược của công ty là thực dụng: tập trung làm thật tốt hai mảng gắp - sắp xếp - đặt và xử lý dây điện trước, rồi từ đó mở rộng ra.
"Một khi đã làm chủ được những mảng này, bầu trời là giới hạn cho những gì chúng ta có thể làm với hướng tiếp cận đang phát triển."
Với nền tảng công nghệ và nguồn vốn hiện có, Eka Robotics đang đặt cược vào một hướng đi khác biệt so với phần lớn làng robot AI - và nếu thành công, đây có thể là bước ngoặt đưa robot đa năng từ phòng thí nghiệm vào nhà máy thực tế.